Início
» Tecnologia
»
A Ascensão da IA Incorporada: Unindo o Código à Realidade Física
A Ascensão da IA Incorporada: Unindo o Código à Realidade Física
O mais importante a saber sobre IA incorporada é que ela não é simplesmente um modelo de IA inserido em um robô. Trata-se de um sistema completo que precisa conectar percepção, raciocínio, controle motor, feedback, segurança e recuperação com rapidez suficiente para funcionar no mundo físico. É por isso que a IA incorporada está se tornando útil, primeiramente, em tarefas delimitadas, mensuráveis, repetitivas o suficiente para justificar a automação, mas variáveis o bastante para que a programação fixa tradicional se torne cara ou frágil.
Uma grande mudança prevista para 2026 é que os principais modelos de robótica estão se expandindo para além das demonstrações de pegar e colocar objetos em mesas. Em julho de 2026, o Google DeepMind apresentou o Gemini Robotics 2, com controle humanoide de corpo inteiro, colaboração entre múltiplos robôs e um modelo integrado ao dispositivo projetado para se adaptar a novas configurações de robôs. A NVIDIA seguiu a mesma direção mais ampla com o Isaac GR00T 1.7, um modelo aberto de visão, linguagem e ação integrado a um fluxo de trabalho de desenvolvimento que abrange coleta de dados, simulação, pós-treinamento, avaliação e implantação. Esses são avanços significativos, mas não significam que robôs de uso geral já sejam confiáveis em todas as fábricas, armazéns ou residências.
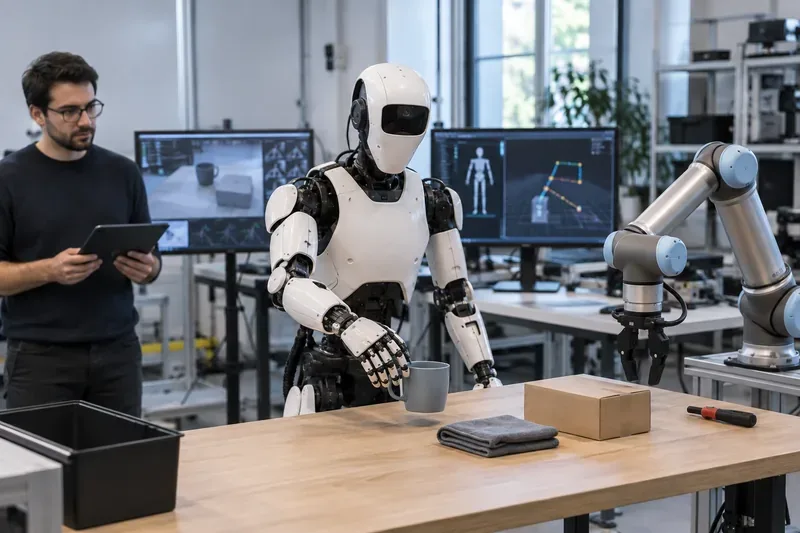
Um robô humanoide executa uma tarefa de manipulação física enquanto um engenheiro monitora o sistema. A IA incorporada precisa conectar percepção visual, raciocínio sobre a tarefa, controle motor e feedback em tempo real, em vez de se limitar a uma previsão de software.
O que é IA incorporada, em termos práticos?
A Inteligência Artificial Incorporada é uma inteligência artificial que recebe informações de um ambiente físico e utiliza um corpo físico para interagir com esse ambiente. O corpo pode ser um robô humanoide, um manipulador móvel, um braço industrial, um quadrúpede, um drone ou outra máquina autônoma. A característica definidora é o circuito fechado:
Percepção: câmeras, sensores de profundidade, sensores táteis, codificadores de juntas, microfones, sensores de força ou outras entradas descrevem o mundo e o estado do robô.
Compreender e planejar: o software interpreta a cena, as instruções, as restrições e a sequência de ações necessárias.
Ação: uma política de controle converte o plano em comandos motores.
Observe o resultado: o robô verifica se o objeto se moveu, se a gaveta abriu, se a peça foi inserida ou se a tarefa falhou.
Recuperar ou continuar: o sistema se ajusta em vez de reproduzir cegamente o movimento original.
É nessa última etapa que a IA incorporada mais se diferencia de um chatbot simples ou de um script de automação fixo. Em software, uma resposta errada pode ser inconveniente. No mundo físico, um movimento incorreto pode derrubar uma peça, danificar um equipamento, bloquear uma linha de produção ou criar um risco à segurança. Portanto, a inteligência física precisa tanto de um raciocínio de IA mais abrangente quanto da engenharia robótica tradicional.
Por que a IA incorporada está avançando agora?
Diversas tecnologias que amadureceram separadamente estão começando a trabalhar em conjunto. Grandes modelos multimodais aprimoraram sua capacidade de compreender linguagem e imagens. O aprendizado de robôs melhorou na conversão de demonstrações em ações. A simulação pode gerar e avaliar grandes quantidades de dados de treinamento. Processadores embarcados mais rápidos reduzem a latência de controle. Câmeras, sensores táteis, atuadores e baterias melhores aprimoram o que o hardware pode perceber e executar fisicamente.
Uma das tendências técnicas mais claras é a ascensão dos modelos de visão-linguagem-ação , geralmente abreviados para modelos VLA. Em vez de produzir apenas texto, um VLA aceita informações visuais, instruções de linguagem e o estado do robô, e então produz ações ou representações de ações. O Google DeepMind descreve o Gemini Robotics 2 como um VLA que converte visão e linguagem em controle motor e pode operar humanoides completos, bem como sistemas com dois braços. A versão atual do DeepMind também separa o raciocínio incorporado de alto nível da ação de baixo nível, o que permite que a camada de raciocínio planeje tarefas com várias etapas enquanto o modelo de ação lida com a execução. Veja o anúncio oficial do Gemini Robotics 2 .
A NVIDIA está abordando o mesmo problema como uma pilha de desenvolvimento. Seu fluxo de trabalho Isaac GR00T, previsto para julho de 2026, conecta simulação, dados de teleoperação, pós-treinamento, avaliação de políticas e implantação. A NVIDIA afirma que o GR00T 1.7 foi lançado sob a licença Apache 2.0 e pode exportar dados via ONNX e TensorRT, tornando-o relevante para equipes que desejam personalizar e implantar uma VLA em vez de usar apenas um modelo hospedado fechado. Veja a visão geral oficial do desenvolvimento do GR00T 1.7 da NVIDIA .
A verdadeira inovação não está em "robôs mais inteligentes". Está em reduzir a programação específica para cada tarefa.
A automação industrial tradicional funciona extremamente bem quando o ambiente é controlado. Um braço robótico soldando a mesma junta na mesma peça pode ser rápido, preciso e confiável. Mas a programação tradicional se torna mais difícil quando as peças chegam em posições diferentes, as variantes do produto mudam, as instruções são semânticas em vez de geométricas, ou o robô precisa trabalhar em espaços projetados para pessoas.
A IA incorporada é valiosa quando consegue substituir parte da programação manual de ramificações por percepção aprendida e comportamento adaptável. Por exemplo, em vez de programar as coordenadas exatas de cada item em uma caixa de itens diversos, um sistema pode identificar o objeto solicitado, estimar como pegá-lo, movê-lo e verificar o resultado. Em vez de escrever uma máquina de estados separada para cada gaveta e configuração de ferramenta, um modelo incorporado pode potencialmente generalizar para situações relacionadas.
Isso não significa que a robótica convencional desapareça. Controle de força de baixo nível, prevenção de colisões, limites articulares, paradas de emergência, funções de segurança certificadas e planejamento de movimento determinístico ainda são importantes. Os sistemas mais práticos costumam ser híbridos: modelos aprendidos lidam com ambiguidade e generalização, enquanto controladores tradicionais impõem restrições físicas rígidas.
Qual arquitetura é a mais adequada para um projeto real?
Abordagem
Melhor ajuste
Vantagem
Principal compensação
Automação programada tradicional
Tarefas altamente repetíveis e estruturadas
Previsível, rápido e mais fácil de validar.
Adaptar-se quando os produtos ou ambientes mudam é caro.
Plataforma modular de IA + robótica
Tarefas que exigem percepção por IA, mas controle rigoroso.
Os componentes podem ser testados e substituídos independentemente.
A integração e a propagação de erros entre módulos podem ser complexas.
Política VLA de ponta a ponta
Manipulação de variáveis e tarefas de linguagem natural
É possível generalizar entre objetos e comportamentos com menos programação explícita.
Mais difícil de interpretar, validar e garantir em condições desconhecidas.
IA incorporada hierárquica
Tarefas mais longas e com várias etapas
O raciocínio de alto nível pode planejar enquanto os controladores rápidos executam localmente.
Mais componentes de sistema e mais interfaces de falha para gerenciar.
Modelo incorporado no dispositivo
Aplicações sensíveis à latência ou com conectividade limitada
Menor dependência de rede e resposta local mais rápida.
Limitações de computação, memória, térmicas e de energia restringem o tamanho do modelo.
Onde a IA incorporada é útil hoje em dia?
1. Manuseio de materiais e fabricação flexível
Essa é uma das soluções mais promissoras a curto prazo, pois fábricas e centros de distribuição já possuem tarefas mensuráveis, zonas operacionais controladas, objetos conhecidos e métricas de produtividade claras. Um robô pode precisar movimentar caixas, classificar componentes, carregar dispositivos de fixação, organizar materiais ou lidar com variantes de produtos que mudam com frequência suficiente para tornar a automação rígida inviável.
A Boston Dynamics afirma que a versão de produção do Atlas entrará em fase de fabricação em 2026, com implantações programadas na Hyundai e no Google DeepMind. O foco inicial declarado da empresa é o trabalho industrial, começando com aplicações automotivas. Isso é importante porque aproxima a robótica humanoide da implantação real, mas os potenciais compradores ainda devem diferenciar uma implantação programada da economia comprovada de uma frota em milhares de locais. Veja o anúncio oficial do Boston Dynamics Atlas .
É uma boa opção se: a tarefa tiver valor físico repetitivo, variação razoável de objetos, uma célula de trabalho ou rota controlada, e um humano puder intervir quando o robô se deparar com uma situação atípica.
2. Inspeção e leitura de instrumentos
O raciocínio incorporado também pode agregar valor a robôs que já possuem boa mobilidade e capacidade de sensoriamento. Em vez de apenas solicitar que um robô móvel capture imagens em pontos de referência fixos, uma camada de IA pode raciocinar sobre o que vê, decidir qual instrumento é relevante ou selecionar uma ferramenta existente apropriada.
A Boston Dynamics demonstrou a integração experimental entre o Spot e o Gemini Robotics para seleção de ferramentas e execução de tarefas, descrevendo explicitamente o trabalho como experimental e não como uma aplicação consolidada. Essa distinção é útil: modelos básicos podem expandir as capacidades de um robô maduro sem substituir a robusta infraestrutura de navegação e manipulação já existente. Veja a demonstração técnica oficial do Spot e do Gemini Robotics da Boston Dynamics .
Ideal se: você já possui uma plataforma robótica confiável e deseja que a IA adicione interpretação semântica, planejamento de tarefas ou uso flexível de ferramentas, além da mobilidade e sensoriamento comprovados.
3. Separação, triagem e montagem de kits em armazém
Essas tarefas são mais difíceis do que parecem, porque as embalagens mudam, os objetos se sobrepõem, as caixas ficam desorganizadas, os rótulos giram e os pontos de preensão variam. A IA incorporada pode ajudar a generalizar diante dessas variações, especialmente quando o robô pode aprender com demonstrações em vez de exigir um programa manual separado para cada SKU.
A estratégia de implantação mais eficaz geralmente consiste em restringir o escopo inicial. Comece com uma família de objetos, uma estação de trabalho, tratamento de exceções claro e critérios de sucesso mensuráveis. A expansão de 20 itens previsíveis para 20.000 itens aleatórios deve ser tratada como um novo problema de engenharia, e não como uma simples alteração na configuração do software.
4. Tarefas domésticas de uso geral
A robótica doméstica recebe enorme atenção porque as casas são construídas para corpos humanos e contêm milhares de tipos de objetos. É também um dos ambientes de implementação mais difíceis. A iluminação muda, a desordem se move, animais de estimação e crianças entram no espaço de trabalho, objetos macios se deformam, as gavetas são diferentes, o vidro pode quebrar e uma tarefa que parece simples pode exigir dezenas de ações coordenadas.
O anúncio do Helix 02 da Figure, em janeiro de 2026, demonstrou o controle humanoide de corpo inteiro para tarefas domésticas de vários minutos, incluindo uma sequência de quatro minutos na máquina de lavar louça. A empresa descreve o sistema como uma hierarquia unificada que combina raciocínio semântico, controle visuomotor e controle de todo o corpo. Essas demonstrações mostram um progresso real na autonomia de longo prazo, mas são demonstrações da empresa, não comprovando que um robô doméstico não supervisionado esteja pronto para todos os lares. Veja o anúncio técnico oficial do Figure Helix 02 .
Aplicações adequadas hoje: pesquisa, projetos-piloto controlados e tarefas domésticas de escopo limitado. Aplicações inadequadas hoje: cuidados não supervisionados que exigem alta segurança, manutenção doméstica geral ou trabalhos em que uma falha rara possa causar ferimentos graves.
Por que a simulação e os dados sintéticos são tão importantes?
Os robôs aprendem mais lentamente e a um custo maior do que os modelos textuais, porque cada demonstração física consome tempo real, equipamentos, espaço, manutenção e mão de obra humana. Um modelo de linguagem pode ser treinado com bilhões de documentos existentes. Uma política de manipulação pode exigir exemplos físicos de uma garra em contato com um objeto em diferentes ângulos, com diferentes níveis de fricção, iluminação, obstáculos e estados do robô.
A simulação ajuda ao criar ambientes paralelos onde as políticas podem praticar diversas variantes sem danificar o hardware. Dados sintéticos também podem expor o modelo a situações raras em registros reais. O desafio reside na diferença entre a simulação e a realidade : um simulador nunca reproduz perfeitamente o atrito, a flexibilidade do cabo, a resposta tátil, os artefatos da câmera, a folga, a iluminação e o comportamento humano.
A resposta prática não é escolher entre simulação ou dados reais, mas sim combiná-los. Use a simulação para testes em escala e controlados; use dados reais do robô para fundamentação; e então avalie em hardware real sob condições que não foram representadas exatamente no treinamento.
A aprendizagem entre diferentes corpos pode mudar a economia da robótica.
Um dos custos elevados da robótica reside no fato de que as habilidades geralmente estão atreladas a um corpo específico. Uma técnica de preensão treinada para um braço pode não ser facilmente adaptável a um humanoide com mãos, limitações articulares, sensores e alcance diferentes. Os modelos fundamentais mais recentes buscam reduzir explicitamente essa dependência.
O Google DeepMind afirma que o Gemini Robotics On-Device 2 pode ser adaptado a novas configurações de robôs com dois braços com apenas algumas horas de dados e, normalmente, menos de 200 exemplos. A NVIDIA descreve o GR00T 1.7 como compatível com diferentes configurações. Se essas capacidades continuarem a evoluir, as empresas poderão reutilizar mais comportamentos aprendidos em diferentes gerações de hardware, em vez de reconstruir a estrutura de inteligência a cada mudança na mecânica.
Para os compradores, no entanto, a capacidade de transposição de funcionalidades deve ser testada em seu hardware e tarefa específicos. Um modelo que pode ser transferido entre plataformas de pesquisa não garante automaticamente um tempo de ciclo aceitável ou confiabilidade em uma carga útil pesada, garra incomum, fábrica empoeirada ou célula com certificação de segurança.
O problema mais difícil ainda é a confiabilidade na cauda longa.
As demonstrações de robótica tendem a mostrar a sequência de sucesso. A implementação comercial reside nas exceções: uma peça está de cabeça para baixo, uma caixa é amassada, um humano deixa uma ferramenta na área de trabalho, uma superfície reflexiva confunde a percepção, uma gaveta emperra, uma garra escorrega, a bateria está fraca ou a rede desaparece.
Um sistema pode atingir uma alta taxa média de sucesso nas tarefas e ainda assim ser antieconômico se precisar de intervenções humanas frequentes. Para muitos projetos industriais, as métricas mais importantes, portanto, não são as pontuações de referência, mas sim:
Conclusões bem-sucedidas de tarefas por hora;
intervenções humanas por turno;
tempo médio entre falhas recuperáveis e irrecuperáveis;
variabilidade do tempo de ciclo;
Taxa de recuperação automática após uma falha de preensão ou bloqueio de caminho;
desempenho em objetos não vistos e layouts alterados;
quase acidentes e paradas de segurança;
Tempo de atividade do robô e carga de manutenção;
custos de consumo de energia e troca de baterias;
custo total por unidade de trabalho concluída.
A atualização de produção da Figure para 2026 serve como um lembrete útil de que a IA incorporada é tanto um problema de hardware e operações quanto um problema de modelagem. A empresa relatou a expansão da fabricação da Figure 03 e o uso de frotas maiores para descobrir falhas que não eram visíveis em menor escala. Esses números são divulgados pela empresa e devem ser avaliados de acordo, mas a lição de engenharia subjacente é amplamente aplicável: a escala de frota expõe problemas de confiabilidade que uma demonstração de laboratório impecável pode nunca revelar. Veja a atualização oficial de produção da Figure 03 .
Como deve ser projetada a segurança?
Não se deve exigir que um modelo de base seja a única camada de segurança. Os sistemas físicos precisam de proteção em camadas. O modelo aprendido pode decidir qual tarefa tentar, mas mecanismos separados devem impor limites de velocidade, torque, força de contato, limites da área de trabalho, proximidade humana, estado da bateria e parada de emergência, quando apropriado.
O trabalho atual do Google DeepMind em robótica descreve explicitamente essa abordagem em camadas, combinando segurança semântica com mecanismos tradicionais de segurança física. O princípio importante para os implementadores é a independência arquitetural: se a IA de alto nível interpretar um comando incorretamente, as salvaguardas de nível inferior ainda devem impedir que um movimento inseguro exceda os limites definidos.
Para aplicações próximas a pessoas, a validação de segurança deve incluir comportamentos incomuns, instruções ambíguas, queda de objetos, falha de sensores, perda de comunicação, entrada humana inesperada e tentativas frustradas de preensão — e não apenas a sequência nominal da tarefa.
A IA incorporada é adequada para o seu projeto?
Merece uma avaliação séria quando a maioria das seguintes condições for verdadeira:
A tarefa gera valor suficiente em termos de mão de obra, ergonomia, segurança ou produtividade para justificar o uso de robótica.
O ambiente é suficientemente variável para que a automação fixa seja dispendiosa de manter.
A tarefa pode ser delimitada com condições de início e de sucesso claras.
As falhas são detectáveis e recuperáveis.
O espaço de trabalho pode ser projetado para reduzir ambiguidades desnecessárias.
Você pode coletar demonstrações representativas, registros ou dados de simulação.
É possível medir a taxa de intervenção e o custo, não apenas o sucesso da demonstração.
Um piloto supervisionado por um humano é aceitável antes da autonomia total.
A IA incorporada é menos adequada quando a tarefa ocorre apenas ocasionalmente, cada caso é radicalmente diferente, a falha tem consequências graves, o ambiente não pode ser controlado de forma alguma ou a economia de mão de obra esperada é muito pequena para suportar a manutenção e integração do hardware.
O que as equipes devem construir primeiro?
Comece com um fluxo de trabalho delimitado em vez de um "robô de propósito geral". Defina os objetos, o espaço de trabalho, as variações esperadas, a meta de tempo de ciclo, as regras de segurança e o que será considerado sucesso. Construa uma linha de base usando a abordagem mais simples e confiável. Se a automação tradicional resolver o problema de forma econômica, use-a. Se a variabilidade for o que torna a linha de base frágil, a IA incorporada torna-se uma candidata mais forte.
Em seguida, meça o desempenho sob perturbações controladas: mova objetos, altere a iluminação, introduza desordem, troque variantes do produto, interrompa a sequência ou crie falhas recuperáveis deliberadamente. Um bom sistema incorporado não deve apenas ter sucesso quando tudo está perfeito; ele deve saber quando há incerteza, parar com segurança, tentar novamente de forma inteligente ou pedir ajuda.
A ponte entre o código e a realidade está ficando mais curta, mas não desapareceu.
A IA incorporada está avançando porque os modelos fundamentais estão começando a fornecer aos robôs algo que faltava à automação tradicional: uma ampla compreensão semântica e comportamentos aprendidos reutilizáveis. A geração de sistemas robóticos de 2026 apresenta maior controle de corpo inteiro, sequências de ações mais longas, transferência entre robôs, inferência local, treinamento orientado por simulação e integração com hardware voltado para a produção.
A conclusão importante não é que os robôs humanoides se tornaram repentinamente trabalhadores de uso geral. É que o custo de ensinar um robô a adquirir um novo comportamento físico pode estar começando a diminuir. Quando a percepção, o raciocínio, o controle e o aprendizado podem ser reutilizados em diferentes tarefas e corpos, a robótica se torna mais adaptável.
Para organizações que estão decidindo se devem investir agora, a melhor pergunta não é "Quão inteligente é o modelo?", mas sim "Este sistema consegue executar nossa tarefa física específica com segurança e repetidamente, se recuperar das falhas que observamos e gerar resultados econômicos melhores do que as alternativas?". A IA incorporada se torna tecnologia real quando a resposta pode ser mensurada na prática, e não apenas demonstrada em um vídeo.
As informações sobre anúncios de produtos, disponibilidade de modelos e implantação neste artigo foram verificadas em 12 de setembro de 2026. As capacidades da robótica estão evoluindo rapidamente e as demonstrações dos fornecedores não garantem o desempenho em um ambiente diferente. Verifique a documentação atual do modelo, as especificações de hardware, os requisitos de segurança e a disponibilidade comercial antes da implantação.