Início
» Tecnologia
»
A Evolução dos Veículos Autônomos: Segurança, Computação de Borda e Integração de IA
A Evolução dos Veículos Autônomos: Segurança, Computação de Borda e Integração de IA
Os veículos autônomos não evoluíram em linha reta, da "assistência ao motorista" à "ausência de motorista". A maneira mais útil de entender sua evolução é como a convergência de três sistemas: um conjunto de critérios de segurança que define onde a automação pode operar, uma plataforma de computação de borda capaz de processar dados de sensores em tempo real e uma infraestrutura de IA que transforma esses dados em decisões de direção.
Em setembro de 2026, a maioria dos veículos de passeio ainda dependeria de sistemas de assistência ao condutor de nível 0 a 2, enquanto a automação de nível 4 operaria principalmente em serviços comerciais com recursos limitados, e não em carros particulares com capacidade universal. A Administração Nacional de Segurança Rodoviária dos Estados Unidos (NHTSA) continua a distinguir claramente entre sistemas de assistência ao condutor que exigem supervisão humana e sistemas de condução automatizada que assumem a tarefa de dirigir dentro de condições definidas.
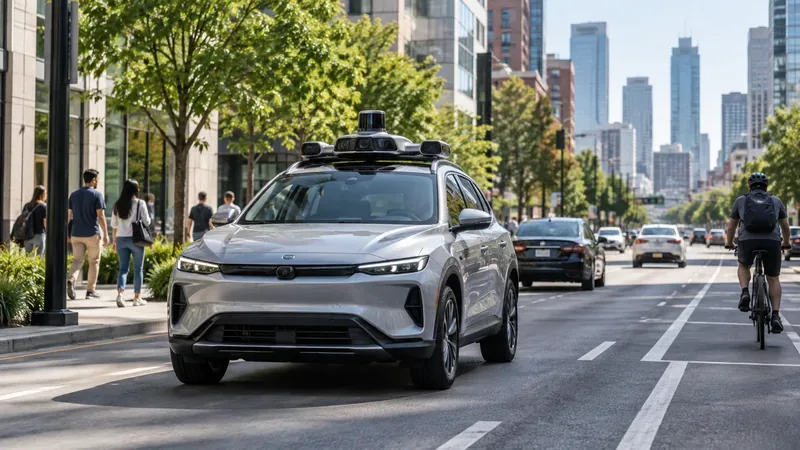
Um veículo autônomo equipado com sensores se move em meio ao tráfego urbano misto, ilustrando por que a percepção, a computação embarcada e a validação de segurança devem funcionar em conjunto em relação a carros, ciclistas e pedestres.
Referência rápida: o panorama da automação veicular
Nível de automação
Quem executa a tarefa de dirigir?
Interpretação prática
Nível 0
Humano
Avisos ou intervenções breves podem ajudar, mas o motorista está no comando.
Nível 1
Humano com uma função de assistência contínua
Assistência na direção ou na aceleração/frenagem, não ambas como uma função combinada sustentada.
Nível 2
Humano com assistência combinada
O sistema pode controlar continuamente a direção e a velocidade, mas o motorista deve supervisionar.
Nível 3
Sistema dentro de um domínio operacional definido
O sistema assume o controle quando ativado, mas o ser humano deve estar disponível para intervir quando solicitado.
Nível 4
Sistema dentro de um domínio operacional definido
Não é necessário um operador humano enquanto o sistema estiver operando dentro das condições aprovadas ou da área de serviço.
Nível 5
Sistema em todos os locais onde o veículo pode operar de forma razoável.
A automação completa, sem motorista humano, em todas as condições de estrada e ambientais, continua sendo uma meta futura.
A terminologia da NHTSA é útil porque evita um erro comum: tratar um recurso de Nível 2 altamente capaz como se fosse um motorista autônomo. Uma avaliação prática deve sempre abordar duas questões: Quem é responsável por monitorar a via? e Qual é o domínio de projeto operacional? O domínio de projeto operacional, ou ODD, é o conjunto de tipos de vias, velocidades, locais, condições climáticas e outras circunstâncias em que um sistema automatizado deve funcionar.
Como a arquitetura evoluiu
1. De funções isoladas de assistência ao condutor à percepção integrada
Os primeiros sistemas avançados de assistência ao condutor eram relativamente limitados: controle de cruzeiro adaptativo, alerta de saída de faixa, frenagem automática de emergência e assistência ao estacionamento. Essas funções podiam ser implementadas com um pequeno número de sensores e unidades de controle eletrônico dedicadas.
Sistemas mais avançados combinam câmeras, radar, lidar em alguns projetos, sensores ultrassônicos, medições inerciais, localização e informações de mapas ou rotas. A mudança importante não é simplesmente "mais sensores". Trata-se da transição para um modelo unificado do ambiente, no qual o sistema deve detectar objetos, estimar o espaço livre, compreender faixas e semáforos, rastrear movimentos, prever outros usuários da via e planejar uma trajetória segura.
As plataformas de referência modernas ilustram essa tendência. O NVIDIA DRIVE Hyperion combina uma plataforma de computação automotiva com câmeras, radar, lidar, ultrassom e um conjunto de softwares para níveis mais elevados de automação. O Qualcomm Snapdragon Ride descreve, de forma semelhante, computação escalável embarcada para fusão de sensores, visão computacional, assistência ao motorista e direção autônoma. Essas são plataformas de fornecedores, e não especificações universais, mas demonstram a direção da arquitetura veicular: computação centralizada e heterogênea em vez de muitos controladores isolados.
2. A computação de borda tornou-se parte da arquitetura de segurança.
Na condução autônoma, "computação de borda" significa que a carga de trabalho de percepção e controle, que é crítica em termos de tempo, é executada dentro ou muito perto do veículo, em vez de depender de um serviço em nuvem distante. Isso é importante porque a frenagem, a direção, a detecção de objetos e o planejamento de trajetória devem continuar mesmo quando a conectividade celular estiver atrasada, congestionada ou indisponível.
Uma divisão útil na engenharia é:
Na borda do veículo: ingestão de dados dos sensores, percepção, localização, previsão, planejamento, controle, monitoramento de integridade e comportamento de contingência imediato.
Nuvem ou centro de dados: treinamento de modelos em larga escala, análise de frotas, simulação, processamento de logs, distribuição de software, geração de mapas e aprendizado de longo prazo.
Camada de conectividade: útil para atualizações, operações de frota, informações de tráfego e alguns fluxos de trabalho de suporte remoto, mas não deve ser considerada um canal de controle de baixa latência garantido para a tarefa básica de condução.
Essa divisão é visível nas atuais plataformas automotivas. A arquitetura de computação veicular da NVIDIA separa explicitamente o processamento do veículo dos sistemas usados para treinamento e simulação. A plataforma automotiva da Qualcomm também enfatiza o aprendizado de máquina no dispositivo e a computação heterogênea, onde CPUs, GPUs, unidades de processamento neural, aceleradores de visão e blocos de processamento voltados para segurança lidam com diferentes cargas de trabalho.
Por que a segurança é um conceito mais abrangente do que "a IA é precisa"
Um sistema de direção autônoma pode ter alta precisão na detecção de objetos e ainda assim ser inseguro. A engenharia de segurança abrange falhas em hardware, software, comportamento pretendido, interação humana, segurança cibernética, atualizações, operações e a capacidade do sistema de reconhecer quando atingiu seus limites.
Segurança funcional
A norma ISO 26262 fornece a estrutura estabelecida de segurança funcional para sistemas elétricos e eletrônicos de veículos relacionados à segurança. Ela aborda os riscos decorrentes de falhas e estrutura o trabalho de segurança em todas as etapas: conceito, sistema, hardware, software, produção, operação e serviço. A segunda edição, atualmente publicada, data de 2018; a ISO estava desenvolvendo uma terceira edição, prevista para 2026.
Segurança da funcionalidade pretendida
Hardware sem defeitos não garante um comportamento seguro. Uma câmera pode estar funcionando exatamente como projetada, mas ainda assim não fornecer informações suficientes em condições de forte luminosidade, chuva intensa, construções incomuns ou cenas ambíguas. A norma ISO 21448:2022, Segurança da Funcionalidade Pretendida (SOTIF) , aborda os riscos causados por insuficiências funcionais e uso indevido previsível, especialmente em sistemas cuja percepção situacional depende de sensores e algoritmos complexos.
Cibersegurança e atualizações de software
Os veículos conectados também precisam de segurança ao longo de todo o seu ciclo de vida. A norma ISO/SAE 21434:2021 define uma estrutura de engenharia de cibersegurança para veículos, enquanto o Regulamento nº 156 da ONU aborda a gestão de atualizações de software. Isso se torna cada vez mais importante à medida que o comportamento da condução automatizada muda por meio de atualizações de software, e não apenas por meio de novas configurações de hardware para veículos.
Segurança operacional e evidências do mundo real
Os testes pré-implantação são necessários, mas não suficientes. O monitoramento pós-implantação é importante porque interações raras podem surgir somente após uma grande quantidade de condução em condições reais. Nos Estados Unidos, a terceira emenda à Ordem Geral Permanente da NHTSA exige a notificação de certos acidentes envolvendo sistemas ADAS de Nível 2 e sistemas de direção automatizada. A página pública de notificação de acidentes da agência também alerta que o conjunto de dados apresenta limitações, como campos incompletos e possível notificação duplicada, portanto, os números brutos não devem ser interpretados como uma simples classificação da segurança do sistema.
As frotas comerciais de Nível 4 fornecem outra fonte de evidências. O centro de dados Safety Impact da Waymo publica comparações de quilometragem percorrida apenas por passageiros e de acidentes em suas áreas de operação. Com base em dados até março de 2026, a empresa relatou 220,6 milhões de milhas percorridas apenas por passageiros. Esses resultados são úteis, mas devem ser interpretados considerando as geografias específicas, a frota de veículos, as condições operacionais, a metodologia de referência e a distância percorrida pelos veículos (ODD) representadas pelos dados — e não como prova de que todo sistema autônomo é mais seguro em todos os ambientes.
Como a integração da IA está mudando a estrutura de condução
A percepção continua sendo fundamental.
As redes neurais são amplamente utilizadas para reconhecer veículos, pedestres, ciclistas, limites de estradas, semáforos, placas de sinalização e espaço transitável. A fusão de múltiplos sensores pode reduzir a dependência de qualquer modalidade de sensor individual, mas também aumenta os requisitos de sincronização, calibração, computação e validação.
A previsão e o planejamento estão se tornando mais aprendidos.
Os sistemas tradicionais de direção autônoma costumam separar percepção, previsão, planejamento e controle em componentes modulares. Essa separação pode facilitar a inspeção de interfaces e modos de falha, mas erros podem se acumular entre os módulos. Sistemas mais recentes introduzem cada vez mais planejamento baseado em aprendizado ou modelos de ponta a ponta que mapeiam um conjunto mais amplo de entradas de sensores para ações de direção.
A principal limitação é a validação. Um modelo que apresenta bom desempenho em um benchmark agregado ainda pode falhar em um cenário extremo crítico para a segurança. Portanto, as equipes de engenharia precisam de testes baseados em cenários, simulação, testes em circuito fechado, evidências em vias públicas, tratamento de incertezas, comportamento de contingência e governança de lançamento, em vez de depender de uma única métrica de precisão.
Um guia prático para avaliar uma plataforma de veículos autônomos.
Defina corretamente o nível de automação. Indique se o ser humano deve supervisionar e assumir o controle.
Especifique a ODD. Inclua geografia, tipo de estrada, velocidade, clima, iluminação e outros limites ambientais.
Mantenha as informações críticas de segurança no veículo. Identifique quais funções podem continuar funcionando com segurança caso o acesso à rede seja perdido.
Documente a redundância. Verifique os caminhos de falha de computação, energia, frenagem, direção, sensores e comunicação.
São questões separadas para segurança funcional, SOTIF e cibersegurança. Elas abordam diferentes categorias de risco.
Valide o fluxo de dados. Monitore a calibração dos sensores, a proveniência do conjunto de dados, a qualidade da rotulagem, a cobertura da cauda longa e a mudança de distribuição.
Meça o comportamento, não apenas a percepção. Inclua o risco de colisão, o cumprimento das regras de trânsito, o comportamento ao dirigir, as manobras de risco mínimo e as interações com usuários vulneráveis da via.
Teste as atualizações como versões relevantes para a segurança. Uma melhoria de software em um cenário pode causar uma regressão em outro.
Utilize monitoramento em situações reais após a implantação. Mantenha a revisão de incidentes, a análise de quase-acidentes e um processo para fornecer feedback sobre as evidências durante o desenvolvimento.
Evite alegações de segurança sem comprovação. Compare sistemas somente quando a exposição, a geografia, as condições de operação, as definições de acidentes e os métodos estatísticos forem comparáveis.
A regulamentação está passando de diretrizes amplas para garantias mensuráveis.
A União Europeia já possui uma estrutura de homologação mais explícita. O panorama da Comissão Europeia sobre segurança veicular e veículos automatizados/conectados explica que o Regulamento Geral de Segurança estabelece um quadro para veículos automatizados e sem condutor, incluindo regras técnicas que abrangem testes, cibersegurança, registo de dados, monitorização da segurança e comunicação de incidentes. A UE atualizou novamente partes do quadro de homologação de veículos totalmente automatizados em 2026.
No âmbito da ONU, o Regulamento nº 157 estabeleceu requisitos para Sistemas Automatizados de Manutenção de Faixa, enquanto o trabalho da UNECE em 2026 prosseguiu em direção a uma regulamentação mais abrangente dos sistemas de condução automatizada. A consequência prática para as equipes de engenharia é que uma arquitetura de veículo autônomo precisa ser projetada não apenas para uma demonstração, mas também para rastreabilidade, controle de configuração de software, evidências de incidentes, segurança cibernética e argumentos de segurança replicáveis.
Como provavelmente será a próxima fase
A tendência mais forte a curto prazo não é um salto repentino para o Nível 5 irrestrito. É a expansão gradual da automação restrita: sistemas de Nível 2 aprimorados, funções de Nível 3 limitadas e serviços de Nível 4 expandindo seu alcance de direção autônoma cidade por cidade e condição por condição. Ao mesmo tempo, o hardware dos veículos está se consolidando em torno de computação central de alto desempenho, enquanto os modelos de IA se tornam maiores, mais integrados e mais orientados a dados.
Isso cria uma tensão produtiva. A IA pode aumentar a capacidade, mas o aumento da capacidade expande o número de cenários que precisam ser validados. A computação de borda pode reduzir a latência e a dependência da rede, mas mais poder computacional aumenta os desafios relacionados a energia, temperatura, redundância e custo. Veículos definidos por software possibilitam melhorias após a venda, mas também transformam a engenharia de lançamento, a segurança cibernética e o rollback em preocupações de segurança.
Os programas de veículos autônomos mais confiáveis, portanto, tratam a segurança, a computação de borda e a integração de IA como um único sistema. O objetivo não é simplesmente tornar o veículo "mais inteligente". É tornar suas capacidades delimitadas, observáveis, testáveis, resilientes a falhas e respaldadas por evidências que permaneçam válidas à medida que o software, o hardware e o domínio operacional evoluem.